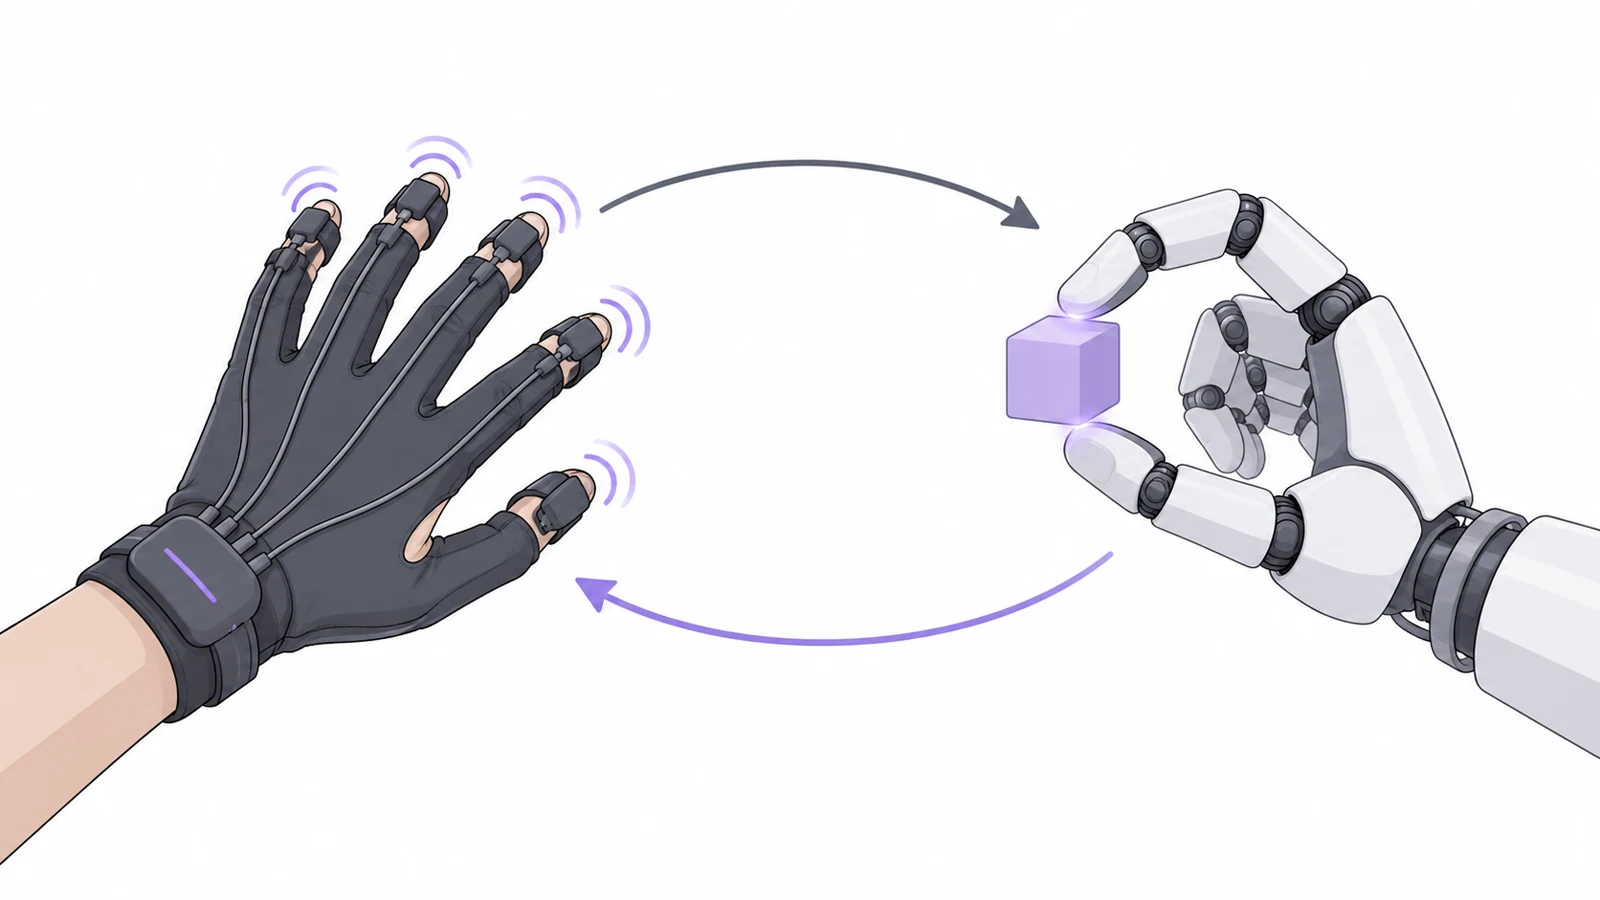
本调研主要探究遥操作时的触觉反馈,为笔者在忆生科技实习期间完成。
本文首先说明遥操作为什么需要触觉反馈,并介绍人体的触觉感知机制;随后按振动、力、电刺激、形状阵列等类别梳理触觉反馈的实现方式;接着分析几个具体的遥操作系统,以及类 UMI 的穿戴式采集装置;最后进行总结与讨论。
1. 遥操作为什么需要触觉反馈
模仿学习的效果在很大程度上取决于数据,但”什么是好的数据”很难定义。遥操作是目前采集灵巧手数据的主流方式,常见的有三类:
- 基于视觉的手势识别(如用 VR 头显追踪手部):无需穿戴设备,但容易受遮挡影响,精度有限;
- 动作捕捉手套:精度高,但操作者感受不到机械手的接触,只能依靠视觉判断是否接触以及接触力的大小;
- 商用力触觉手套(如 SenseGlove、MANUS 的力反馈型号):反馈效果好,但价格昂贵,且与机器人系统集成的工作量较大。
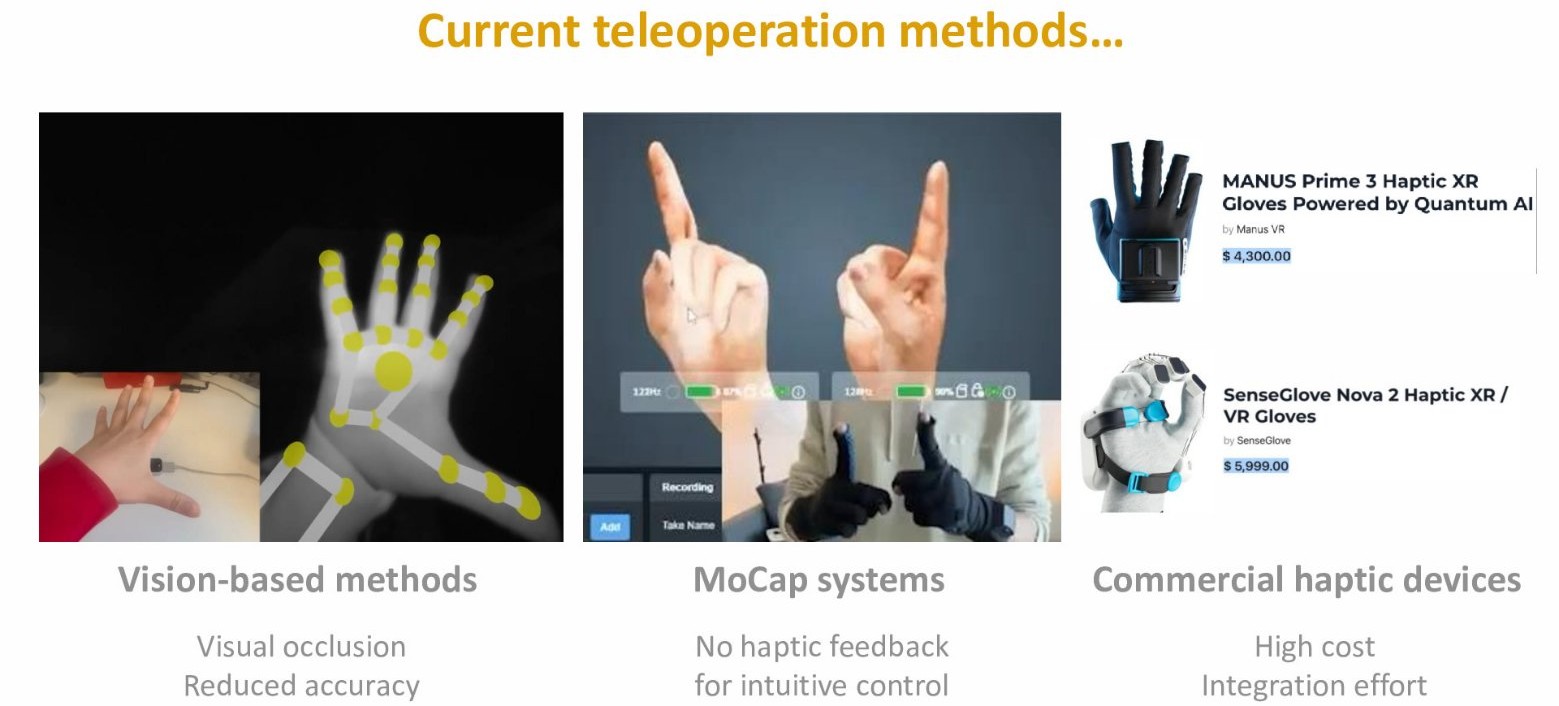
缺少触觉时,操作者只能依靠视觉判断接触状态。当物体被手指遮挡、接触力很小,或需要控制抓握力度时,这种判断并不可靠。因此,一个直接的思路是研制兼具动作捕捉和力触觉反馈、且成本较低的设备。
2. 人体的触觉感知
2.1 皮肤中的四类机械感受器
手部皮肤中主要有四类机械感受器,分别负责不同的触觉信息:
| 感受器 | 主要感知 | 对应的操作场景 |
|---|---|---|
| 默克尔触盘(Merkel disc) | 持续的压力、边缘和细小的形状 | 分辨物体表面的纹理和形状 |
| 迈斯纳小体(Meissner corpuscle) | 轻触、低频振动、皮肤上的细微滑动 | 察觉物体开始打滑 |
| 环层小体(Pacinian corpuscle) | 高频振动,约 250 Hz 附近最敏感 | 手持工具时的瞬态振动,如碰撞、敲击 |
| 鲁菲尼末梢(Ruffini ending) | 皮肤的拉伸 | 感知手指姿态和剪切力的方向 |
该表可作为后文讨论的参照:一种触觉反馈装置能刺激哪类感受器,决定了它能传递哪类信息。振动马达主要刺激环层小体和迈斯纳小体,因此适合表达接触和碰撞;表达形状需要能刺激默克尔触盘的阵列;表达剪切和拉扯则需要使皮肤产生拉伸。
2.2 不同身体部位的触觉反馈
触觉是人机交互(human–computer interaction,HCI)领域的重要研究方向。在具身智能兴起之前,已有大量 HCI 研究关注如何让人感知虚拟或远程环境。按身体部位划分,常见的有:
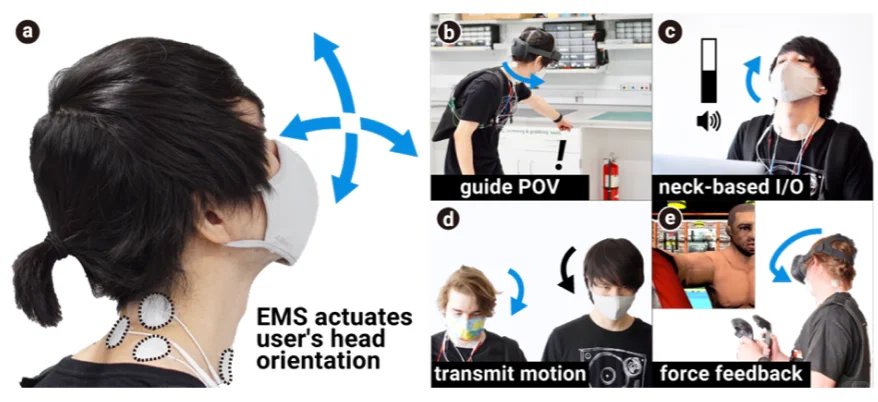
- 脖颈:模拟头部受到的撞击,也有工作用于引导头部转动。常用肌肉电刺激(EMS):将电极贴在对应肌肉上,刺激肌肉收缩,从而产生压力或撞击感。
- 胸背:一般为穿戴式背心,其上排布多个振动马达或机械推杆,VR 中发生碰撞时,对应位置的装置动作,产生压力和碰撞感。
- 手臂:研究相对较少,典型做法是用 EMS 刺激手臂肌肉,模拟搬起重物时的阻力。
- 手指:研究最多,涉及振动、电触觉、柔性电子皮肤和微流体等方式,详见第 3 节。
- 全身:例如用经颅磁刺激作用于大脑,在全身多个部位产生触觉(3.3 节)。
遥操作主要关注手指,但手臂和躯干的触觉同样有用,例如提示操作者机械臂即将碰到障碍物(4.4 节)。
3. 触觉反馈的实现方式
3.1 振动:ERM、LRA 与压电
振动是成本最低、应用最广的触觉反馈方式,常见于手机和游戏手柄。常用的执行器有三类:
- ERM(Eccentric Rotating Mass,偏心转子马达):带偏心配重的直流电机,旋转时产生振动。结构简单、成本极低,但振幅和频率都由转速决定,无法独立控制,启停也较慢,只能提供较粗糙的振感。在消费电子中已基本被 LRA 取代。
- LRA(Linear Resonant Actuator,线性马达):由线圈、磁铁和弹簧组成,用交流信号在共振频率附近驱动质量块往复运动。响应快、功耗低、振感清晰,是目前手机的主流方案;缺点是只在共振频率附近效率较高,频带较窄。按振动方向可分为纵向(Z 轴,通常为圆形)和横向(X/Y 轴,通常为长方形,行程更大,振感更丰富)两种。
- 压电(piezo):压电效应是双向的。材料受压时产生电压(正压电效应),可用于传感;反之,施加电压时材料发生形变(逆压电效应),以交流电驱动即可产生振动。压电执行器利用的是后者,用压电薄膜或叠层陶瓷在高频下形变,频带宽、响应最快,可以编程出不同的触感,适合模拟纹理和摩擦;但需要上百伏的驱动电压,驱动电路和封装都更复杂。需要与压阻区分:压阻材料只是电阻随形变变化,只能用于采集,不能用于驱动。
不同应用场景下的选型建议如下:
| 应用目标 | 推荐 | 理由 |
|---|---|---|
| 基础的遥操作提示(接触 / 撞击) | LRA | 响应快、功耗低、结构简单 |
| 复杂纹理 / 精细触觉研究 | 压电 | 高频、宽带,触感可编程 |
| 成本受限 / DIY 入门 | ERM | 成本极低,但只能提供粗糙的振动 |
| 多点、空间方位反馈 | LRA 阵列 | 各手指可独立反馈,还可利用多个马达的相位差表达方向 |
振动的局限同样明显:它只能表达是否接触以及接触的强弱,无法表达形状、软硬和力的方向。
3.2 力反馈
力反馈的目标是在操作者的手指上施加真实的阻力,使其感知到抓握物体时的反作用力。常见的结构有以下几种:
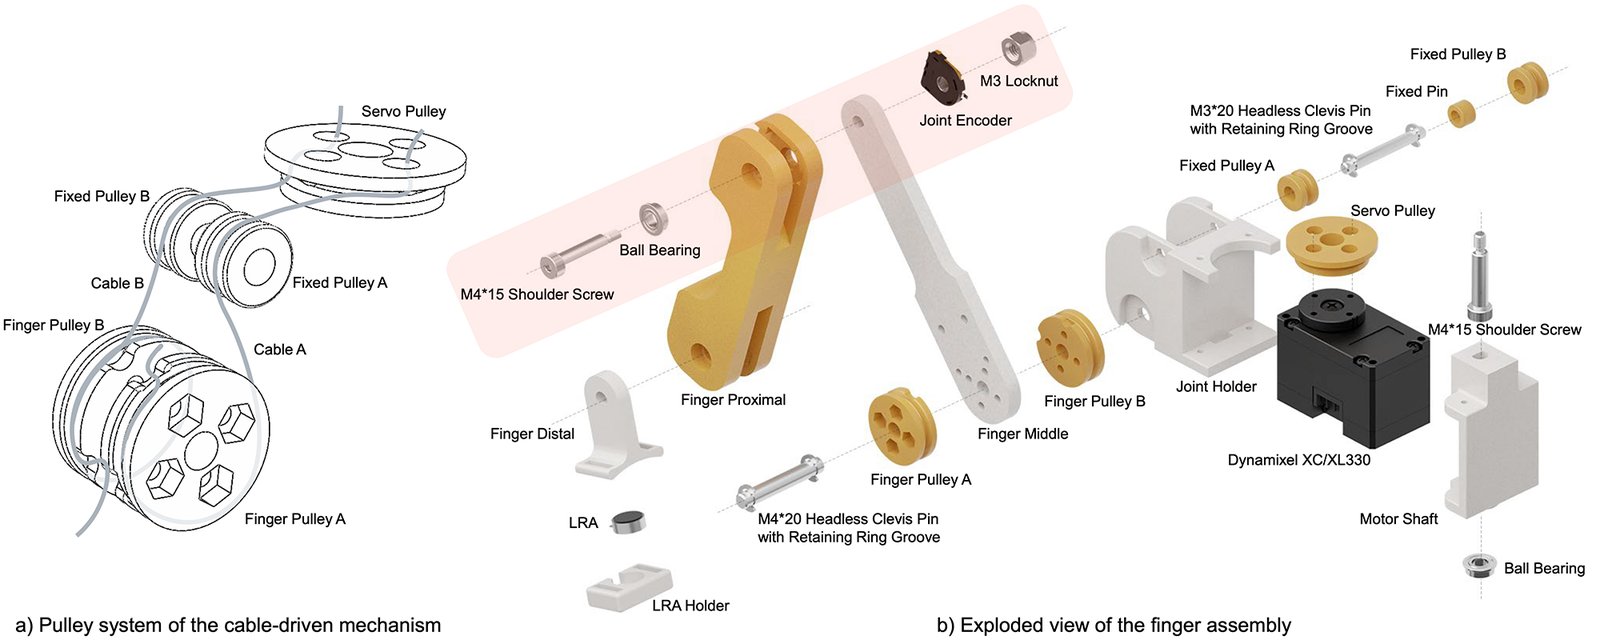
- 绳驱:电机通过绳索牵引手指,DOGlove 即采用这种方案(4.1 节)。结构轻,但只能提供单一方向的拉力。
- 连杆外骨骼:用连杆将电机的力矩传递到各个指节,同时可以测量关节角度,许多数据手套采用这一思路。
- 制动器 / 阻尼:不主动施力,而是在需要时锁住关节或增大阻尼。例如 Hsin-Ruey Tsai 组的 ELAXO 用可调阻力模拟抓握和扭转,DextrEMS(3.3 节)中也使用了机械制动器。被动式方案的优点是安全、省电。
在上述结构的基础上,还可以做一些简单的扩展,例如在手指两侧增加推杆,引入侧摆方向的自由度,从而传递剪切力的感觉;或者用动态可调的阻尼模拟物体的软硬。
需要注意的是,用电机实现力反馈时,反馈的主观感受在很大程度上取决于控制方式。DOGlove 的实践表明,若只是简单地增大伺服的 PID 增益,操作者会感到反馈过硬、不自然。
3.3 电刺激与磁刺激
电刺激在 HCI 研究中非常常见,Pedro Lopes(现任职于芝加哥大学)在这一方向做了大量工作。
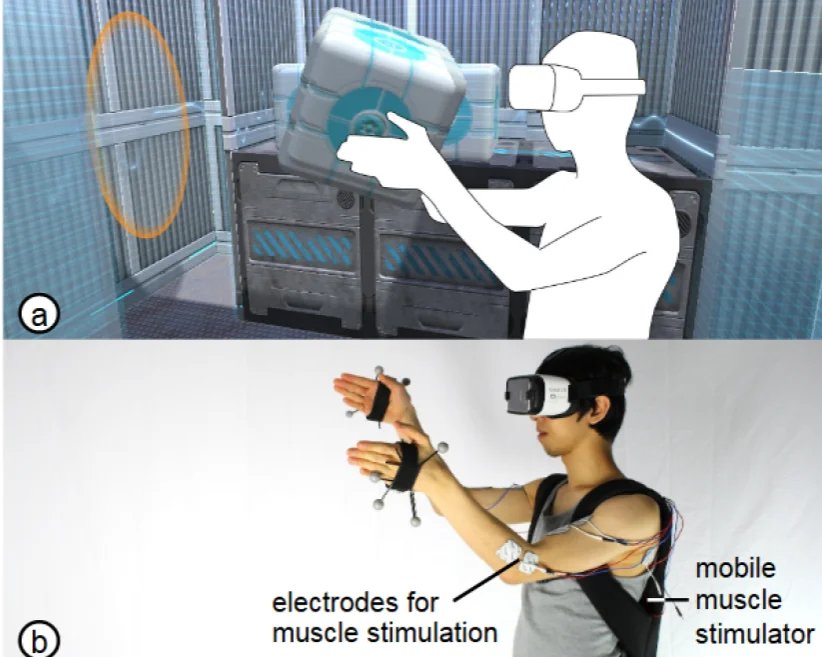
肌肉电刺激(EMS) 使肌肉非自主地收缩,从而产生被推开的感觉。例如在 VR 中推墙或搬起重箱时刺激手臂肌肉,使人感到墙推不动、箱子很重:
同样的方法也可以用于刺激颈部肌肉,直接驱动头部转动,以引导视线:
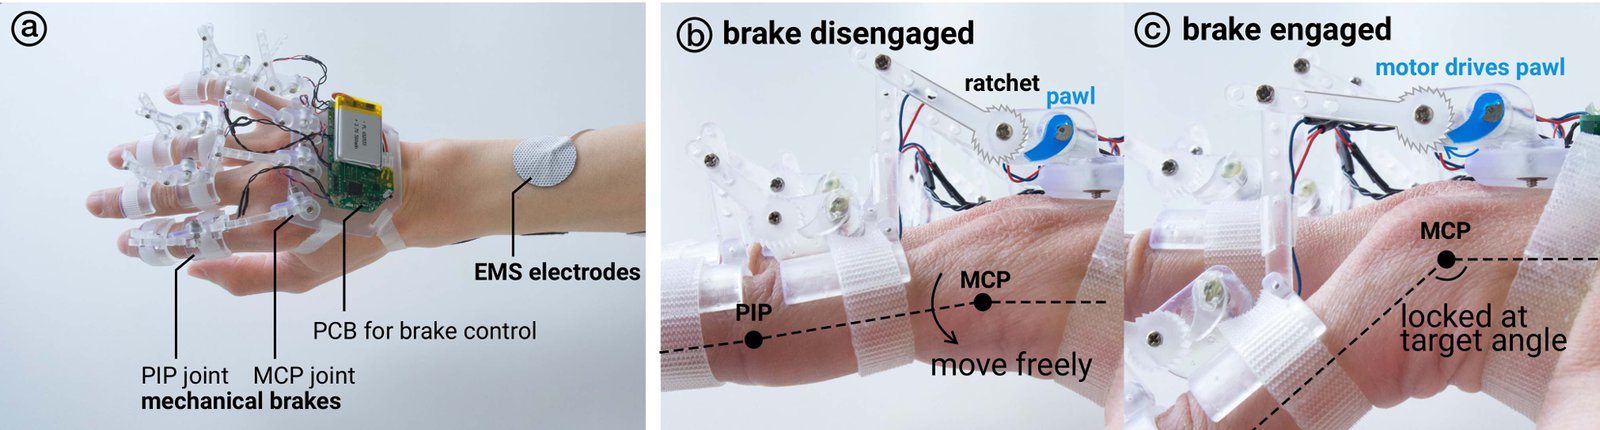
DextrEMS 针对 EMS 的两个固有问题:刺激一根手指时,其他手指也会随之运动;要让手指保持静止,只能持续收缩对侧肌肉,导致手指上下振荡。该工作在 8 个指关节上加装了机械制动器(整套仅 68 克),由 EMS 负责驱动、制动器负责将手指锁定在目标位置,从而实现更灵巧的控制。
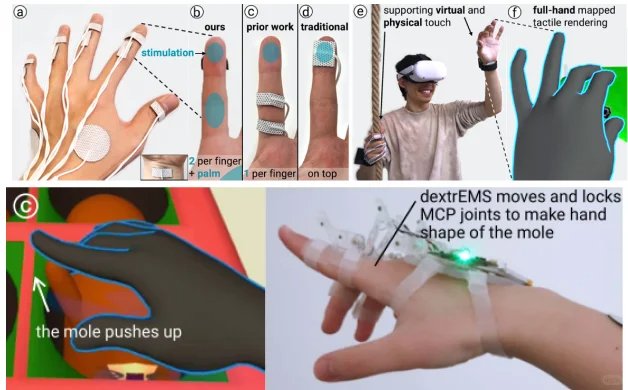
不遮挡手掌的全手电触觉(CHI 2023 最佳论文):电极只贴在手背和手腕上,通过刺激正中神经和尺神经,使人在手掌一侧的 11 个位置感知到触觉。由于手掌侧没有任何装置,用户可以正常抓握真实物体。
磁刺激:EMS 的电脉冲会带来刺痛感,且依赖预先涂好凝胶的电极,电极需要贴紧皮肤,凝胶也很快会变干。改用磁场刺激肌肉(UIST 2023)可以减轻刺痛感,并能隔着衣物进行刺激。
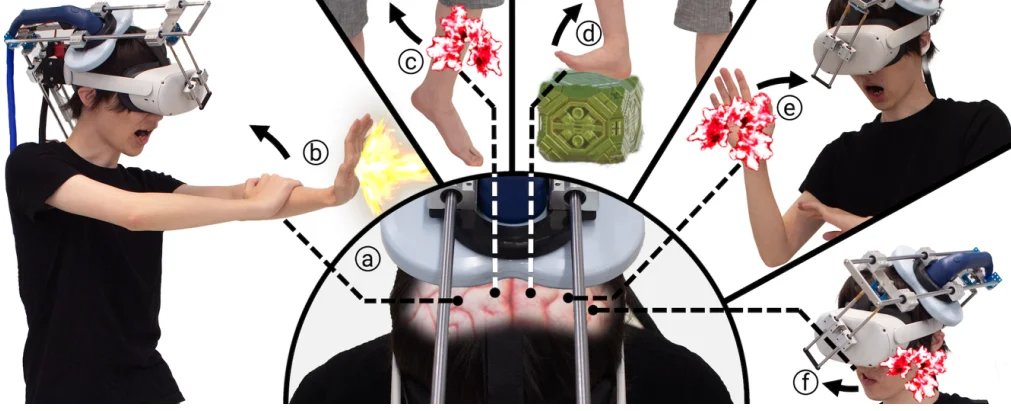
Haptic Source-Effector(CHI 2024)更进一步:用经颅磁刺激(TMS)作用于大脑,将磁线圈移动到头皮上的不同位置,即可在全身产生 15 种不同的触觉和力觉,无需在每个部位都安装执行器。
电刺激(包括磁刺激)的优点是设备可以做得很小、很轻,并能产生真实的力。但其局限同样明显:不同个体对电刺激的反应差异很大,每次使用前都需要校准;刺痛感和安全风险也使其难以长时间使用。总体而言,电刺激目前主要停留在研究阶段,距离可长期使用的产品还有较大距离。
3.4 形状阵列
要表达形状,需要在指尖放置一个”像素阵列”,每个像素可以独立凸起。最直接的方案是机械推杆阵列,但难以小型化;桌面尺度的大型推杆阵列已有相关工作。
Fluid Reality(CMU,UIST 2023)是本次调研中最接近理想的方案。每个指尖有一个由气泡状像素组成的阵列,像素内装有液体,通电后液体流入气泡使其鼓起。每个像素都是一个仅几百微米厚的电渗泵,没有任何运动部件,直接利用电场驱动液体中的电荷流动。
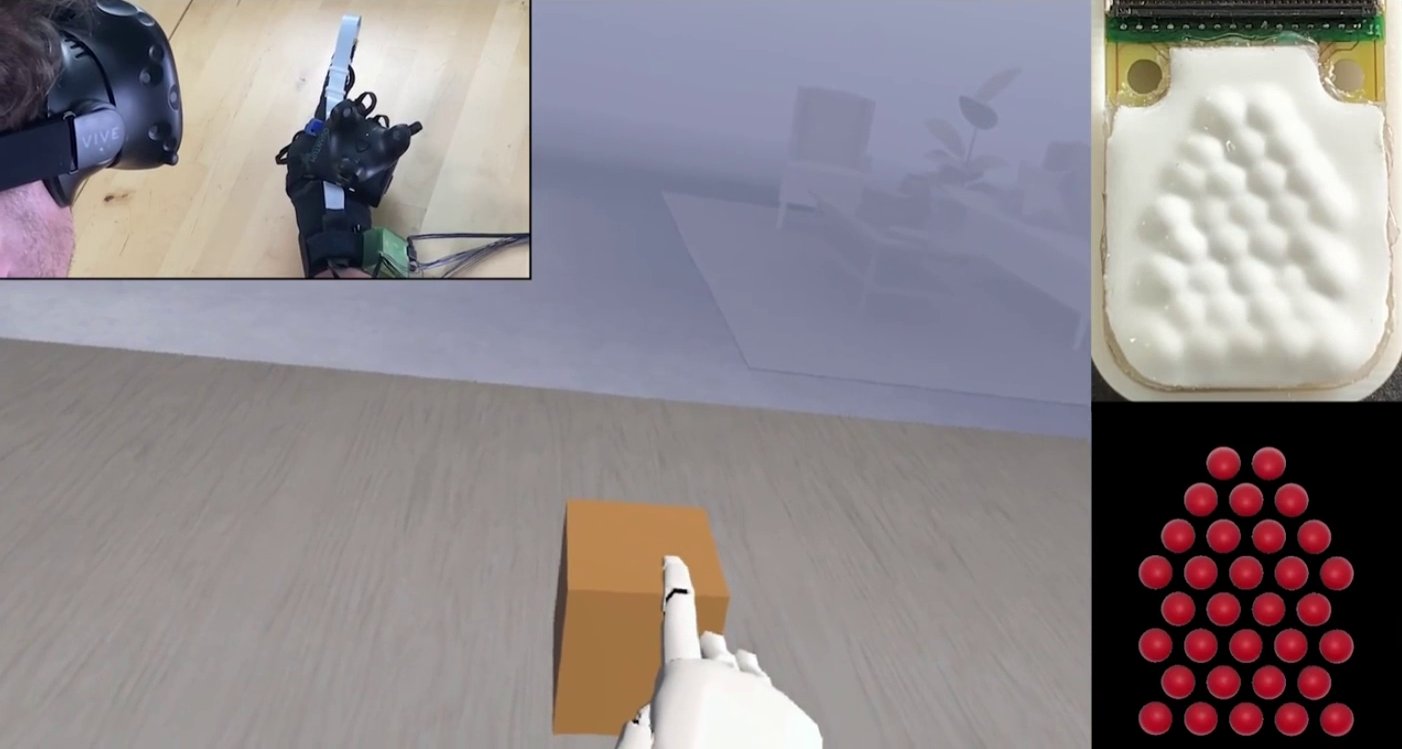
该方案较好地兼顾了前述需求:
- 具备阵列:可以表达物体的大致形状,且响应迅速;
- 低成本、便携:整只手套无需连接外部设备,含全部驱动电路和电池仅 207 克,据报道续航约 3 小时,制作成本在 1000 美元以内。
其难点在于制作:封装容易漏液,在此基础上进行改进也需要一定的化学背景(据尝试复现的同学反馈)。该项目后来已成立公司,若以产品落地为目标,直接采购可能比自行复现更可行。
此外,柔性电子皮肤和微振动阵列也可以模拟精细的图案和纹理,比电刺激更安全、触感更真实,但工艺同样复杂。
3.5 软硬、摩擦及其他感觉
另有一些工作不直接施加力,而是改变手指对真实物体的感知:
- 改变软硬感(Lopes 组,UIST 2021 最佳论文):通过限制指腹的形变,使硬质物体被感知为更软。装置只夹在指腹两侧,指腹大部分保持裸露,仍能感知物体的纹理,也无需改造物体本身。
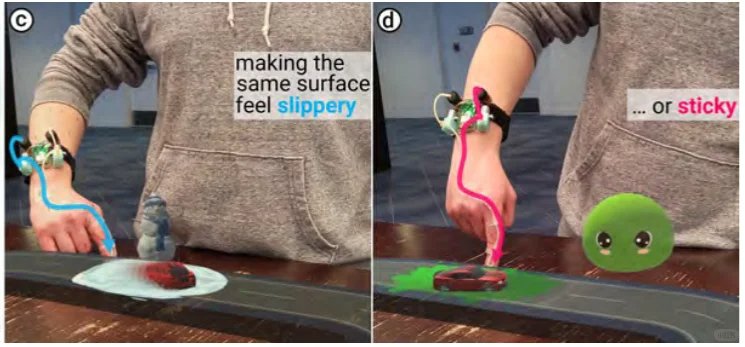
- Stick&Slip(Lopes 组,CHI 2024):在指腹上沉积一层快速蒸发的液体,改变指腹与表面之间的摩擦系数,使表面变滑或变黏(约 ±60%),液体蒸发后摩擦即恢复原状。该方法无需改造被触摸的表面,但前提是手指接触真实表面,因此难以直接用于遥操作。
- HairTouch(CHI 2021):在 VR 手柄上伸出一束毛刷,通过改变毛发伸出的长度和约束程度,表达软硬、粗糙度和表面高度的差异。
- GuideBand(CHI 2021):三个电机通过绳索牵引手腕上的腕带,在三维方向上施加不同强度的拉力,用于引导小臂的运动方向。
- FingerX(CHI 2022):在手指上安装可伸出和收回的支撑结构,配合真实物体渲染虚拟物体的形状。
以上三项工作均有 Hsin-Ruey Tsai 参与,前文提到的 ELAXO 也出自其实验室。
温度和湿度同样属于触觉,但难以用于遥操作:热量和液体的传导过慢,无法跟上接触状态的快速变化。纹理的应用场景也较少,在大多数操作任务中,纹理对动作的影响并不明显。
3.6 小结
| 方式 | 可表达的信息 | 优点 | 缺点 |
|---|---|---|---|
| 振动(ERM / LRA / 压电) | 接触、碰撞、粗略的力度;压电还可表达纹理 | 成本低、轻便、易于集成 | 无法表达形状和力的方向 |
| 力反馈(绳驱 / 连杆 / 制动) | 抓握阻力、物体软硬 | 提供真实的力 | 结构较重,通常只有单一方向 |
| 电 / 磁刺激(EMS / 电触觉 / TMS) | 力、多个位置的触觉 | 设备轻小 | 个体差异大、需要校准、有刺痛感和安全风险 |
| 形状阵列(推杆 / 流体) | 形状、接触位置 | 信息量大 | 工艺复杂,难以量产 |
| 改变软硬 / 摩擦 | 软硬、滑腻程度 | 可与真实物体结合 | 依赖真实物体,适用场景有限 |
4. 遥操作中的触觉反馈
4.1 DOGlove:低成本的力触觉手套
DOGlove(RSS 2025)的目标可以用作者的一句话概括:”Bring everything about touch back to human.” 它面向实时遥操作而非离线示教,旨在实现兼具动作捕捉和力触觉反馈的低成本设备。
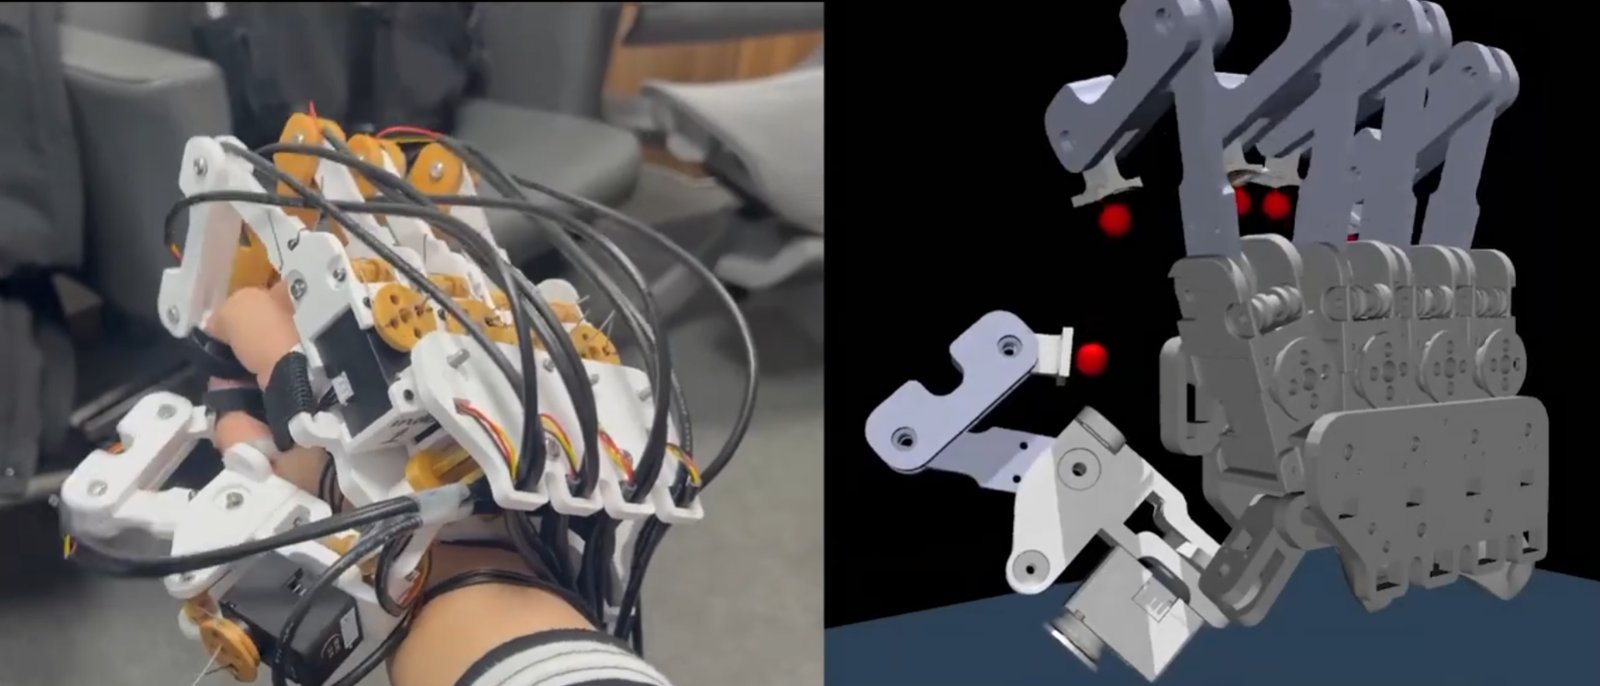
硬件:21 自由度的动作捕捉与 5 自由度的力反馈,整套成本低于 600 美元,并且开源。每根手指由电机通过绳索牵引,提供拉力反馈;每个指尖装有一个 LRA,提供振动反馈。
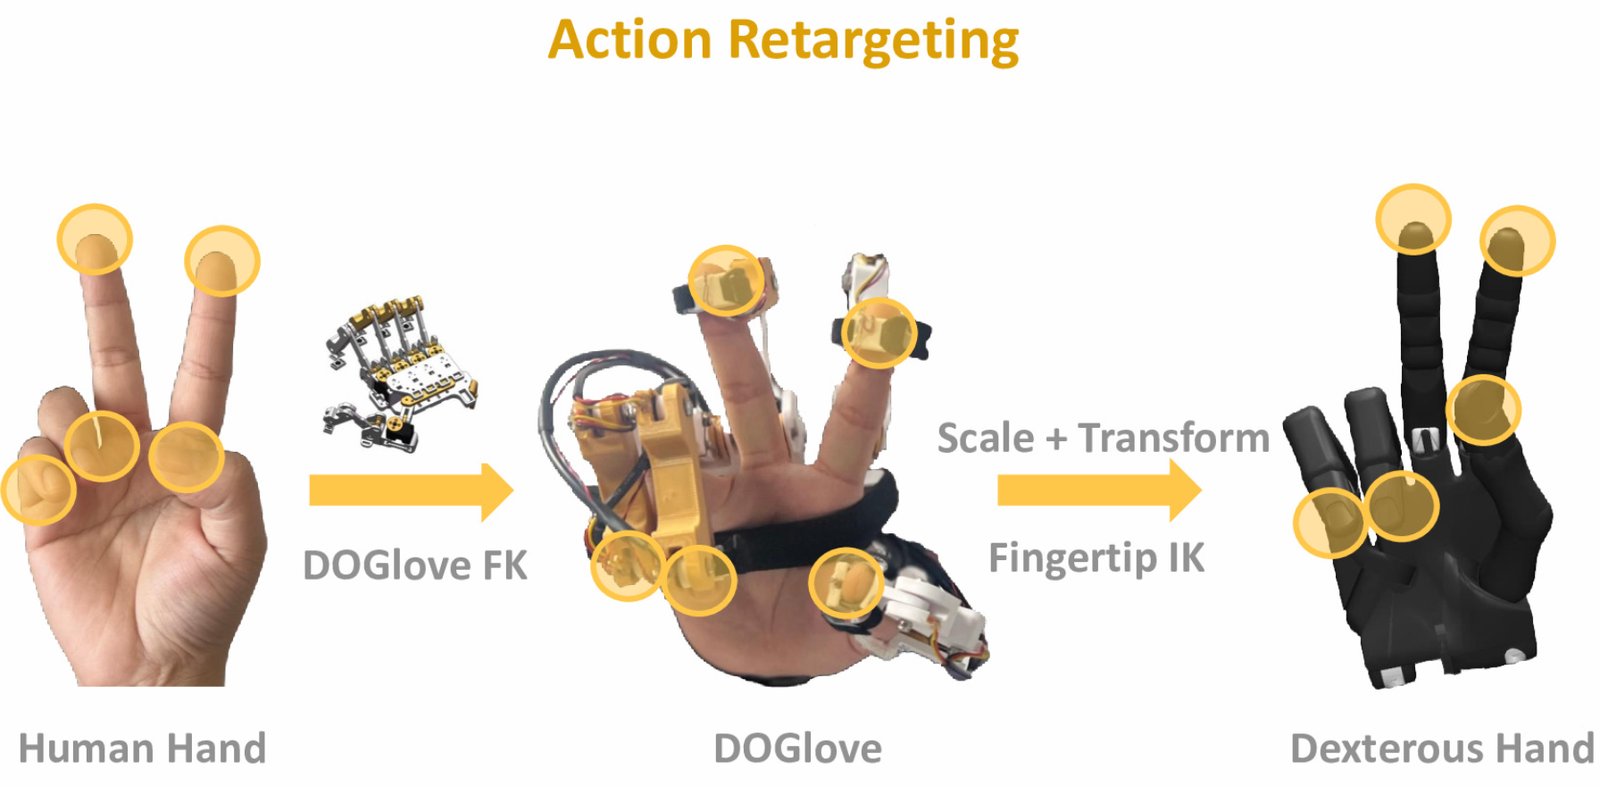
动作重定向(retargeting):人手与灵巧手的尺寸和关节结构不同,需要将手套测得的关节角映射到灵巧手上。DOGlove 先用手套的正运动学求出人手的指尖位置,经过缩放和变换后,再用灵巧手的逆运动学求解关节角。其中的关键是保证对指:人的拇指与食指接触时,灵巧手的拇指与食指也必须接触。这部分映射需要人工设计,工作量较大。
力触觉重定向:灵巧手指尖装有一维力传感器,DOGlove 根据测得的力,在振动和力反馈之间切换:
| 指尖力 | 振动 | 力反馈 | 说明 |
|---|---|---|---|
| < 10 g | ✗ | ✗ | 用阈值区分真实接触与传感器噪声 |
| 10–50 g | ✓ | ✗ | 轻接触时只使用振动 |
| 50–100 g | ✓ | ✓ | 开始引入力反馈 |
| > 100 g | ✗ | ✓ | 只保留力反馈 |
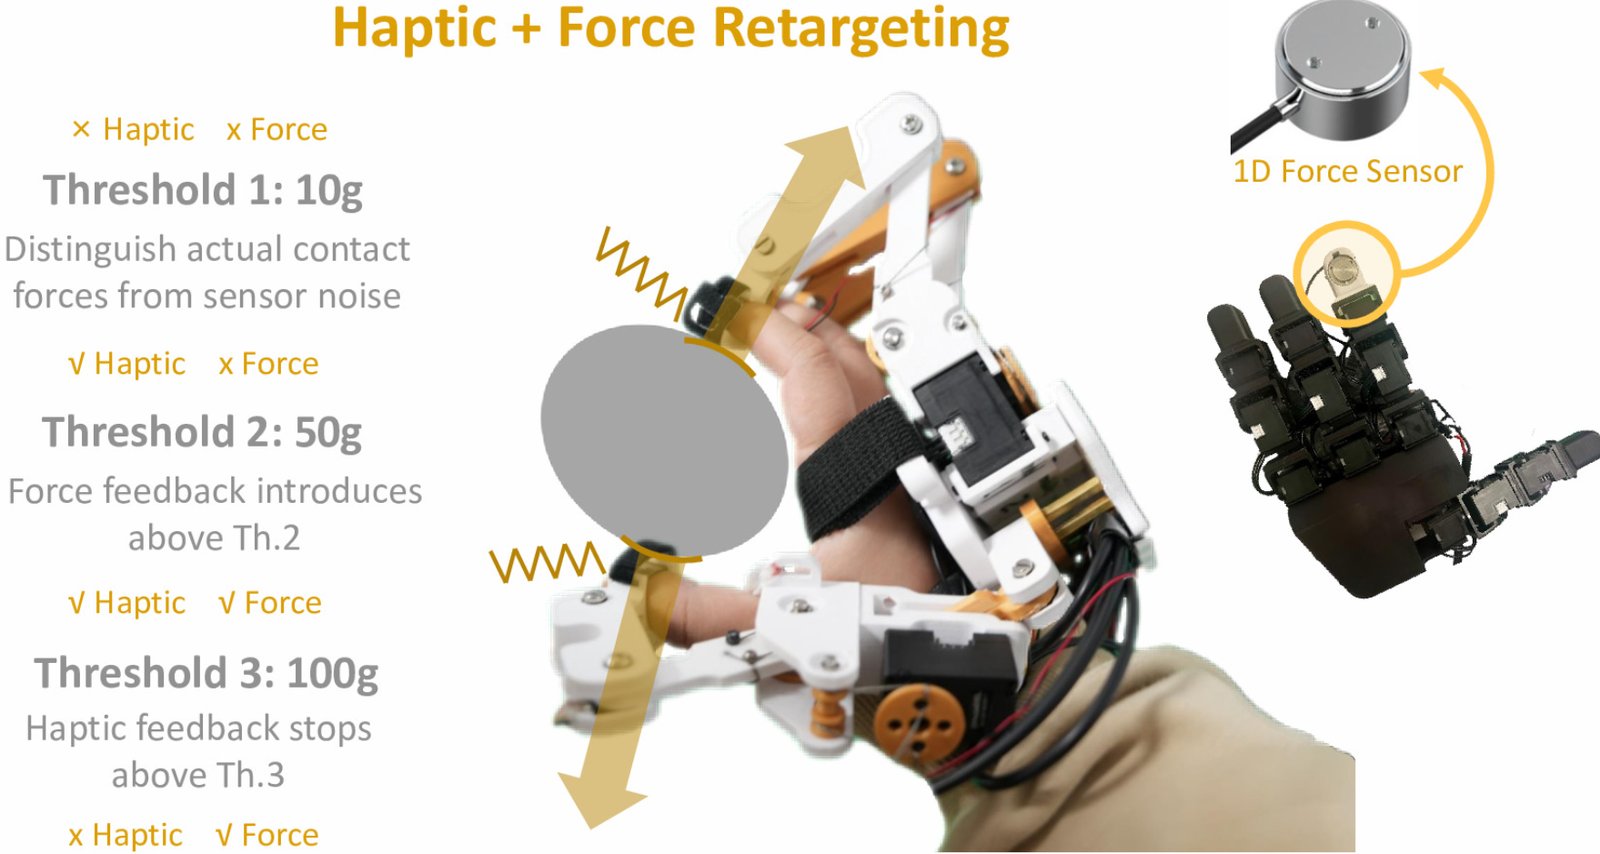
轻接触时不使用力反馈,一方面是因为人对振动较为敏感,用振动表达轻接触更自然;另一方面,力反馈通过调节伺服的力矩实现(具体为调节 PID 的 Kp),在小力范围内容易让人感到过硬。
后续方向:作者认为二值或一维信号并不足够,除接触与否之外,材质、软硬、温度等信息同样重要,他们也在尝试形状感知阵列。
4.2 Bunny-VisionPro:基于 ERM 的低成本反馈
Bunny-VisionPro(IROS 2025)使用 Apple Vision Pro 进行双手灵巧遥操作,并用 ERM 实现了一套成本较低的触觉反馈:
- 在机器人五指的指尖贴 FSR 压力传感器,实时读取手指与物体之间的接触压力;
- 先进行零点标定(在多个关节位置采集基线,插值后扣除),再做低通滤波;
- 将触觉强度归一化为 0–255 的 PWM 占空比,直接驱动操作者手指上的 ERM 振动马达。
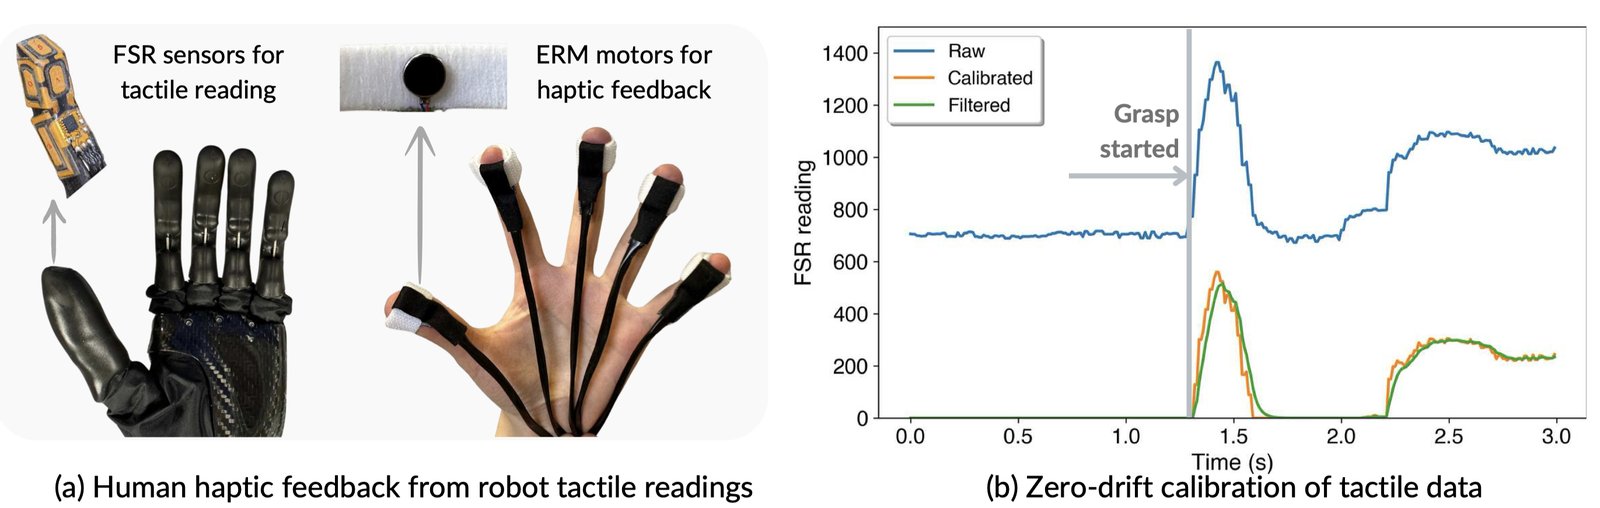
论文还将触觉加入了策略的输入:一种是作为向量并入机器人状态,用 MLP 编码;另一种是将发生接触的指尖视为点,拼入相机点云一起进行视觉编码。实验结果如下:
- 在简单的单手任务中,加入触觉输入几乎没有提升;
- 在双手任务(如双手捏合、协同搬运)中有少量提升;
- 用户实验表明,操作者主观上更倾向于有振动反馈,认为其更自然、更容易感知接触。
这说明触觉反馈对数据采集者的帮助,可能比作为策略输入更直接。此外,ERM 已较为过时,改用 LRA 可以获得更好的反馈效果。
4.3 触觉的 AR 可视化
除了将触觉传递到手上,另一种思路是将触觉信息可视化:
- RDP(Reactive Diffusion Policy,RSS 2025) 的遥操作系统 TactAR 用 AR 将触觉和力引起的形变实时渲染在末端执行器上,帮助操作者完成削黄瓜皮、擦除花瓶上的字迹等需要控制接触力的任务;
- KTH 的一项灵巧手工作(Learning Dexterous In-Hand Manipulation with Multifingered Hands via Visuomotor Diffusion,IROS 2025)使用 Meta Quest 3 的透视 AR 追踪人手,并将追踪结果叠加显示,使操作者能实时看到手的姿态,但没有触觉反馈。
在此基础上,还可以将力的方向和接触位置叠加到 AR 画面中。RDP 使用的是夹爪,若扩展到灵巧手,并将触觉可视化直接叠加在操作者的手上,效果可能更好。
4.4 全身振动提示
AeroHaptix 是一套穿戴式振动触觉系统:操作者遥控无人机时,屏幕中不可见的障碍物会通过身体对应方位的振动进行提示,从而减少碰撞。
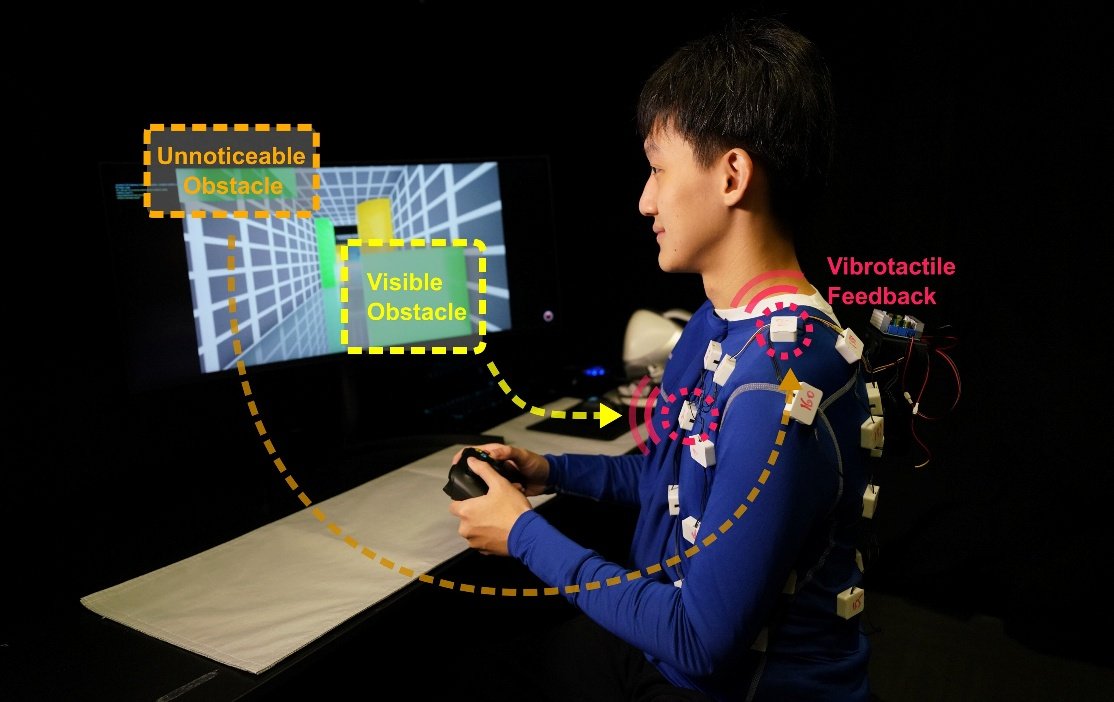
这一思路同样适用于机器人遥操作:在操作者的手臂或躯干上布置若干振动马达,提示机械臂即将碰到周围物体。手臂外骨骼(如 AirExo)已有相关工作,但利用触觉提示碰撞仍值得进一步探索。
5. 类 UMI 的穿戴式采集
UMI 使用手持夹爪直接记录人的操作,采集时不需要机器人在场。以下几项工作将这一思路扩展到了灵巧手:采集装置戴在人手上,人用自己的手完成操作,天然具备完整的触觉,因而无需再设法将触觉还原给操作者。
5.1 Feel the Force:人手与夹爪使用相同的触觉传感器
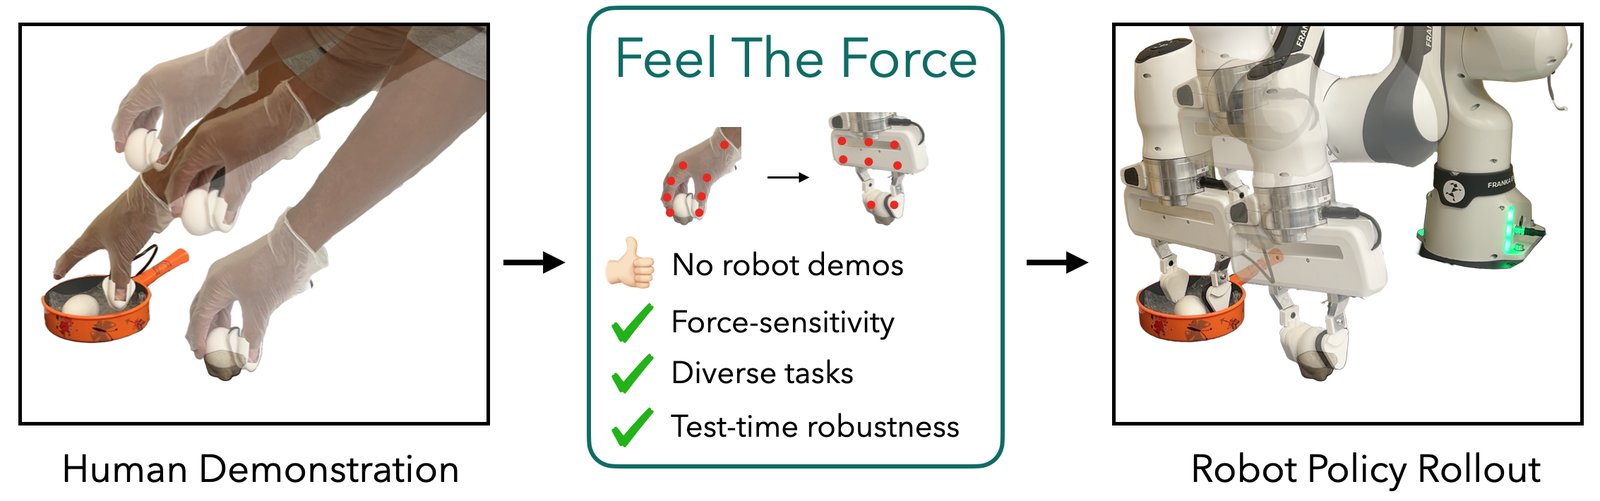
FTF(Feel the Force,RSS 2025 workshop)不使用遥操作,而是直接采集人手的演示:操作者佩戴一只在拇指指腹装有 AnySkin 式磁性触觉传感器的手套完成任务,机器人夹爪的一个指尖上也装有同样的传感器。其思路是:既然要把人的力迁移到机器人上,就让两端使用相同的传感器。为简化问题,人手到夹爪的映射是固定的。
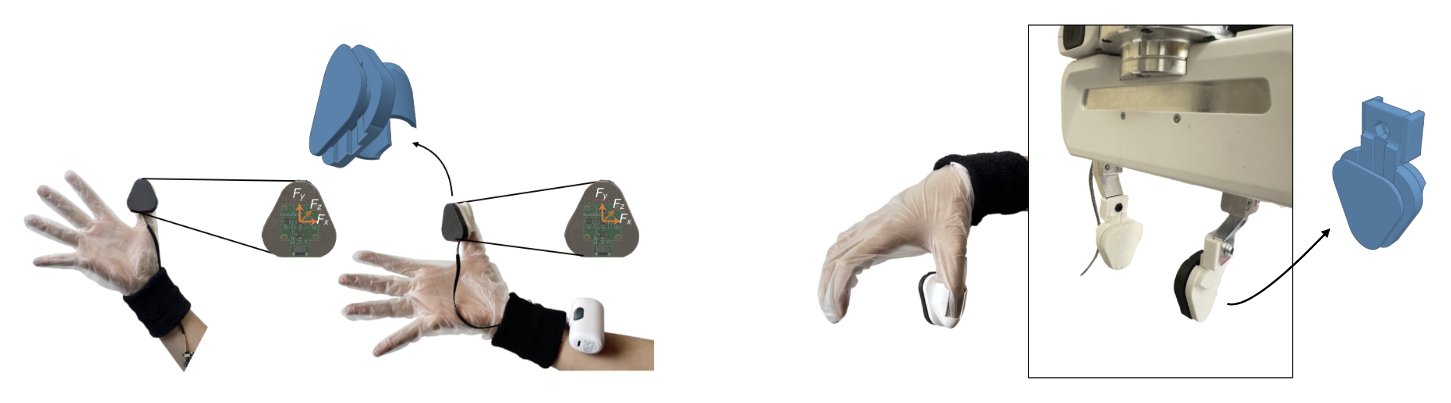
策略从机器人和物体关键点的历史轨迹、力以及夹爪状态中学习,预测未来的运动和所需的接触力,再交由夹爪的力反馈控制器执行。
5.2 DexUMI:与灵巧手运动学一致的外骨骼
DexUMI(CoRL 2025,最佳论文提名)旨在弥合人手与灵巧手之间的两类差距:
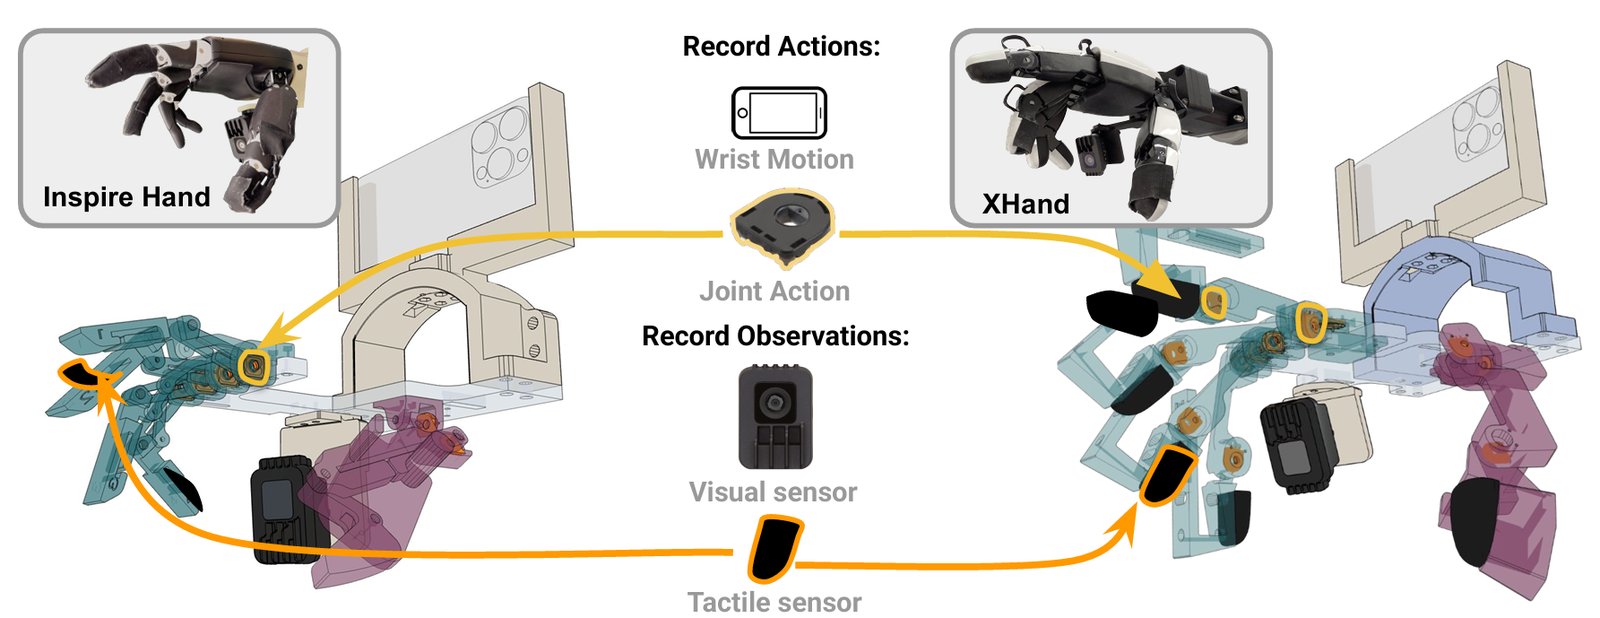
- 硬件差距:为特定的灵巧手(如 Inspire Hand、XHand)设计外骨骼,其关节和长度与灵巧手一致。人佩戴外骨骼操作时,动作可以直接映射,无需 retargeting。
- 视觉差距:用分割和图像修复模型将视频中的人手和外骨骼去除,替换为机器人手的图像,使训练数据在视觉上接近机器人自身的操作。
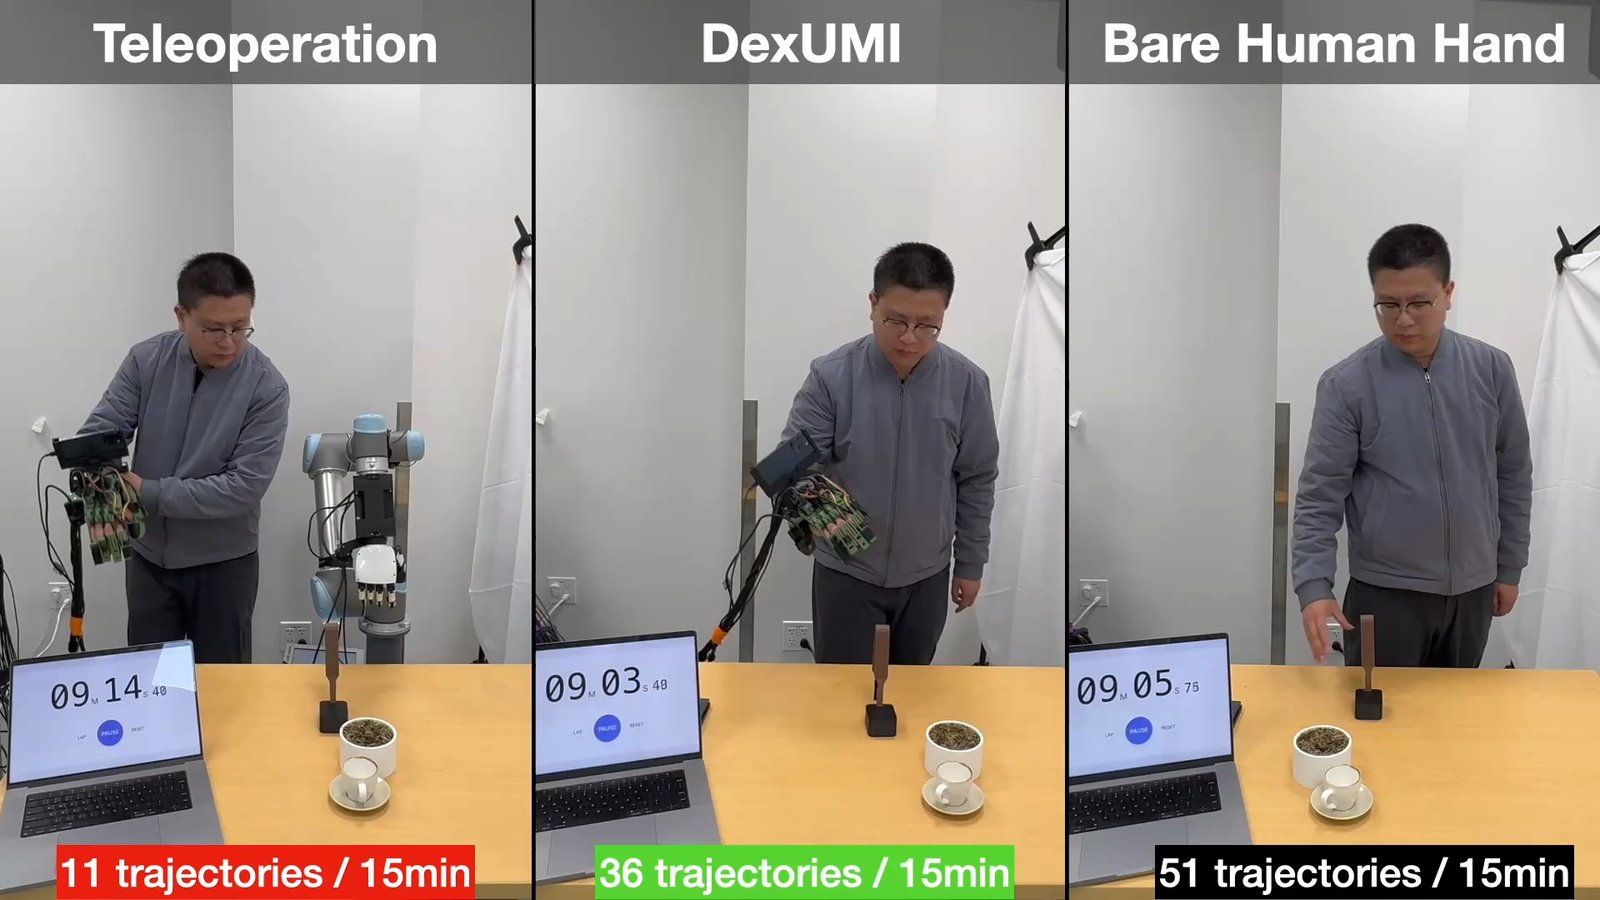
与 UMI 相比,DexUMI 的新颖性没有那么突出,但完整跑通了从数据采集到策略部署的流程,采集效率也明显更高:15 分钟内,遥操作可采集 11 条轨迹,DexUMI 为 36 条,徒手操作为 51 条。
5.3 DEXOP:带被动机械手的手部外骨骼
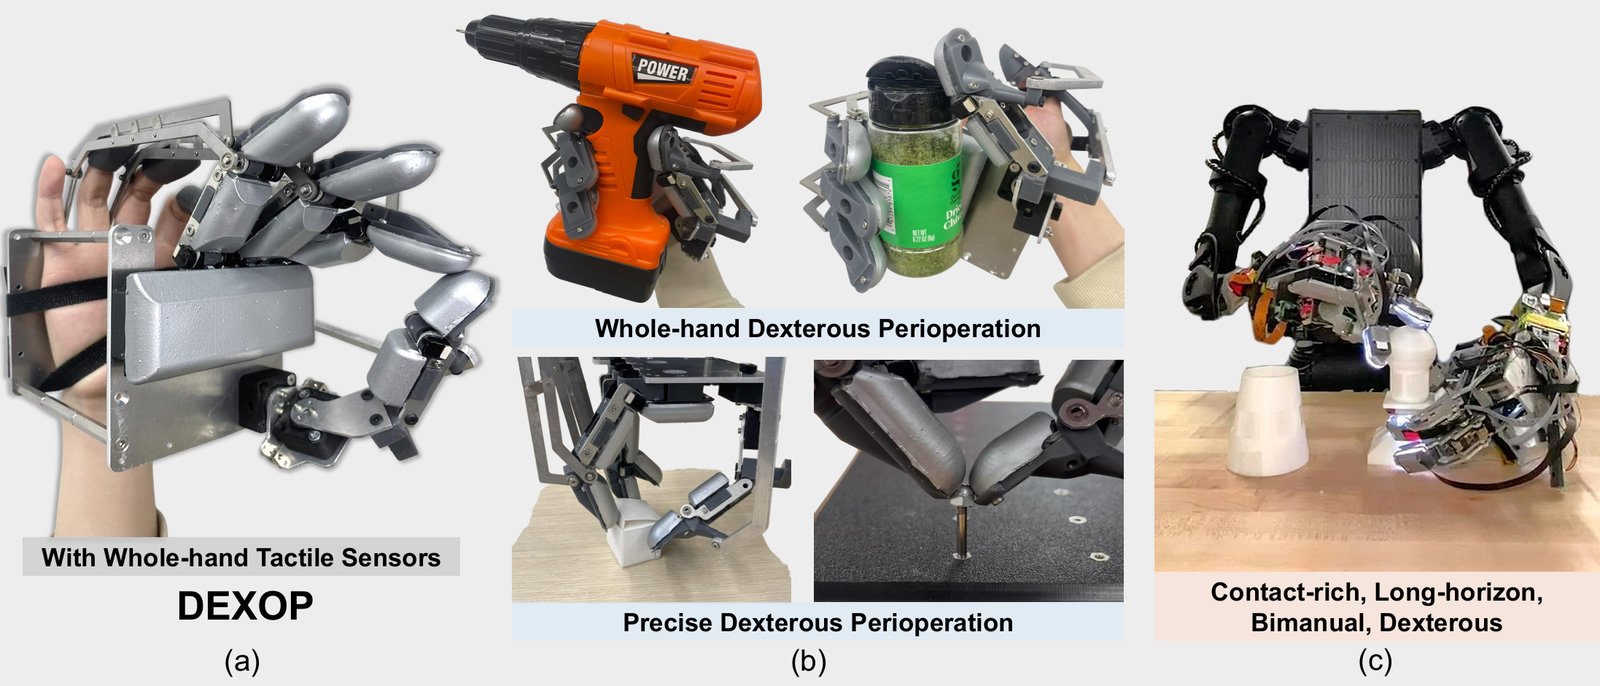
DEXOP 提出了名为 perioperation 的采集范式:人佩戴手部外骨骼,外骨骼上连接一只被动的机械手,人的手指通过连杆直接带动机械手的手指,实现 1:1 操作。
- 采集速度快,操作者能直接感受到接触,精度有保证;
- 机械手上布满触觉传感器,虽然触觉无法完整感知形状,但操作者可以借助视觉,保证采到完成任务的数据;
- 只使用手腕相机和触觉,不使用第三人称视角,因此画面中没有人手,不存在视觉差距;
- 手臂部分安装在 AirExo-2 全臂外骨骼上,可同时采集手臂的动作。
其局限在于:受连杆宽度限制,对指较难实现,也存在一定的碰撞问题;此外,DEXOP 是在自行设计的机械手上加装的,设计时已考虑拆装。对于已封装好的商用灵巧手,则难以进行类似的改造。
5.4 其他相关工作
- DigituSync(UIST 2022):一种被动外骨骼,将两个人的手连接在一起,实时传递手指运动,并可调节两人之间的力传递比例。其思路与 DEXOP 相近,但只能传递手指的屈伸,无法完成抓握。
- Festo ExoHand(2012):较早的气动外骨骼手,既能将人手的动作实时传递给机械手,也能将机械手的抓握力反馈给操作者,属于双向遥操作。
- 刺绣智能手套(Nature Communications 2024):用数字刺绣机将压阻式触觉传感器和振动执行器直接绣入纺织品,快速制作兼具感知与反馈功能的手套,其演示也包括机器人遥操作。
- 开源触觉传感器:例如 3D-ViTac 开源了一种低成本的柔性触觉传感器,作者称 30 分钟即可制作一个。DexUMI 等人手采集方案目前无法采集触觉,将这类传感器贴在手上即可同时采集触觉信息。
- Co-Embodiment:一项在会议上展示的实验,后整理为论文 One Body, Two Minds(KTH,2026)。抓取由扩散策略完成,用户只需点头即可触发与任务相关的手指动作,例如按下电钻开关。用户能够很快适应这种控制方式。这表明对于低自由度的手,或许用四个按键加一个摇杆即可控制整只手,只是效率不及 DEXOP。
6. 总结与讨论
- 电刺激在研究中最常见,但难以产品化。 个体差异大,使用前需要校准,且存在一定风险,目前主要停留在研究阶段。
- 柔性皮肤、液泵和微振动阵列更安全、触感更真实,但工艺复杂。
- 高还原度的触觉难以依靠单一手段实现,需要跨学科合作。对具身智能而言,更合理的方向是面向具身数据,而非追求触觉本身:优先实现便捷、高质量的数据采集,而不是高还原度的采集体验。
- 在视觉可见、操控容易的情况下,简单的振动反馈已基本够用。 DOGlove 基本达到了简单触觉反馈的上限,进一步的改进大多是 ERM、LRA 等执行器的组合。
- 传感器的布置应由采集需求决定,而非设计者的设想。 例如是否在中间指节增加传感、是否在末端增加控制,应根据实际采集中的需要来判断。
综上,触觉在具身数据采集中主要有三种用法:
| 用法 | 代表工作 | 可行的方向 |
|---|---|---|
| 遥操作时,人感受触觉 | DOGlove、Bunny-VisionPro | 振动、力、连杆直连,或新材料、流体阵列 |
| 遥操作时,人看到触觉 | RDP、AR 可视化 | AR 结合振动,在画面中显示力的方向和接触位置 |
| 类 UMI 的穿戴式采集 | FTF、DexUMI、DEXOP | 戴在人手上、可 1:1 操控的采集装置,配合低成本触觉传感器 |
笔者认为第三种方式最有利于 scaling:装置戴在人手上,采集速度快,操作方式也符合人的本体感知,是与人最接近的采集方式。
此外,在开展数据采集之前,或许应当先明确什么才是好的遥操作数据:轨迹、速度、力,哪些才是策略真正需要的。
参考文献
遥操作与数据采集
- H. Zhang, S. Hu, Z. Yuan, H. Xu. DOGlove: Dexterous Manipulation with a Low-Cost Open-Source Haptic Force Feedback Glove. RSS, 2025.
- R. Ding, Y. Qin, J. Zhu, C. Jia, et al. Bunny-VisionPro: Real-Time Bimanual Dexterous Teleoperation for Imitation Learning. IROS, 2025.
- A. Adeniji, Z. Chen, V. Liu, V. Pattabiraman, et al. Feel the Force: Contact-Driven Learning from Humans. arXiv, 2025.
- R. Bhirangi, V. Pattabiraman, E. Erciyes, Y. Cao, et al. AnySkin: Plug-and-play Skin Sensing for Robotic Touch. ICRA, 2025.
- C. Chi, Z. Xu, C. Pan, E. Cousineau, et al. Universal Manipulation Interface: In-The-Wild Robot Teaching Without In-The-Wild Robots. RSS, 2024.
- M. Xu, H. Zhang, Y. Hou, Z. Xu, et al. DexUMI: Using Human Hand as the Universal Manipulation Interface for Dexterous Manipulation. CoRL, 2025.
- H.-S. Fang, B. Romero, Y. Xie, A. Hu, et al. DEXOP: A Device for Robotic Transfer of Dexterous Human Manipulation. arXiv, 2025.
- H. Fang, H.-S. Fang, Y. Wang, J. Ren, et al. AirExo: Low-Cost Exoskeletons for Learning Whole-Arm Manipulation in the Wild. ICRA, 2024.
- H. Fang, C. Wang, Y. Wang, J. Chen, et al. AirExo-2: Scaling up Generalizable Robotic Imitation Learning with Low-Cost Exoskeletons. CoRL, 2025.
- H. Xue, J. Ren, W. Chen, G. Zhang, et al. Reactive Diffusion Policy: Slow-Fast Visual-Tactile Policy Learning for Contact-Rich Manipulation. RSS, 2025.
- P. Koczy, M. C. Welle, D. Kragic. Learning Dexterous In-Hand Manipulation with Multifingered Hands via Visuomotor Diffusion. IROS, 2025.
- P. Koczy, Y. Zhang, D. Kragic, M. C. Welle. One Body, Two Minds: Variable Autonomy Approach for a Co-embodied Robotic Hand. arXiv, 2026.
- B. Huang, Y. Wang, X. Yang, Y. Luo, Y. Li. 3D-ViTac: Learning Fine-Grained Manipulation with Visuo-Tactile Sensing. CoRL, 2024.
- Y. Luo, C. Liu, Y. J. Lee, J. DelPreto, et al. Adaptive tactile interaction transfer via digitally embroidered smart gloves. Nature Communications, 2024.
- B. Huang, Z. Wang, Q. Cheng, S. Ren, et al. AeroHaptix: A Wearable Vibrotactile Feedback System for Enhancing Collision Avoidance in UAV Teleoperation. IEEE RA-L, 2025.
- Festo. ExoHand. Bionic Learning Network, 2012.
触觉反馈(HCI)
- P. Lopes, S. You, L.-P. Cheng, S. Marwecki, P. Baudisch. Providing Haptics to Walls & Heavy Objects in Virtual Reality by Means of Electrical Muscle Stimulation. CHI, 2017.
- Y. Tanaka, J. Nishida, P. Lopes. Electrical Head Actuation: Enabling Interactive Systems to Directly Manipulate Head Orientation. CHI, 2022.
- R. Nith, S.-Y. Teng, P. Li, Y. Tao, P. Lopes. DextrEMS: Increasing Dexterity in Electrical Muscle Stimulation by Combining it with Brakes. UIST, 2021.
- Y. Tanaka, A. Shen, A. Kong, P. Lopes. Full-hand Electro-Tactile Feedback without Obstructing Palmar Side of Hand. CHI, 2023.
- Y. Tanaka, A. Takahashi, P. Lopes. Interactive Benefits from Switching Electrical to Magnetic Muscle Stimulation. UIST, 2023.
- Y. Tanaka, J. Serfaty, P. Lopes. Haptic Source-effector: Full-body Haptics via Non-invasive Brain Stimulation. CHI, 2024.
- Y. Tao, S.-Y. Teng, P. Lopes. Altering Perceived Softness of Real Rigid Objects by Restricting Fingerpad Deformation. UIST, 2021.
- A. Mazursky, J. Serfaty, P. Lopes. Stick&Slip: Altering Fingerpad Friction via Liquid Coatings. CHI, 2024.
- J. Nishida, Y. Tanaka, R. Nith, P. Lopes. DigituSync: A Dual-User Passive Exoskeleton Glove That Adaptively Shares Hand Gestures. UIST, 2022.
- V. Shen, T. Rae-Grant, J. Mullenbach, C. Harrison, C. Shultz. Fluid Reality: High-Resolution, Untethered Haptic Gloves using Electroosmotic Pump Arrays. UIST, 2023.
- Z.-Y. Zhang, H.-X. Chen, S.-H. Wang, H.-R. Tsai. ELAXO: Rendering Versatile Resistive Force Feedback for Fingers Grasping and Twisting. UIST, 2022.
- H.-R. Tsai, C. Tsai, Y.-S. Liao, Y.-T. Chiang, Z.-Y. Zhang. FingerX: Rendering Haptic Shapes of Virtual Objects Augmented by Real Objects using Extendable and Withdrawable Supports on Fingers. CHI, 2022.
- H.-R. Tsai, Y.-C. Chang, T.-Y. Wei, C.-A. Tsao, et al. GuideBand: Intuitive 3D Multilevel Force Guidance on a Wristband in Virtual Reality. CHI, 2021.
- C.-J. Lee, H.-R. Tsai, B.-Y. Chen. HairTouch: Providing Stiffness, Roughness and Surface Height Differences Using Reconfigurable Brush Hairs on a VR Controller. CHI, 2021.